柯马与英伟达合作加速推动工业机器人领域的物理AI创新
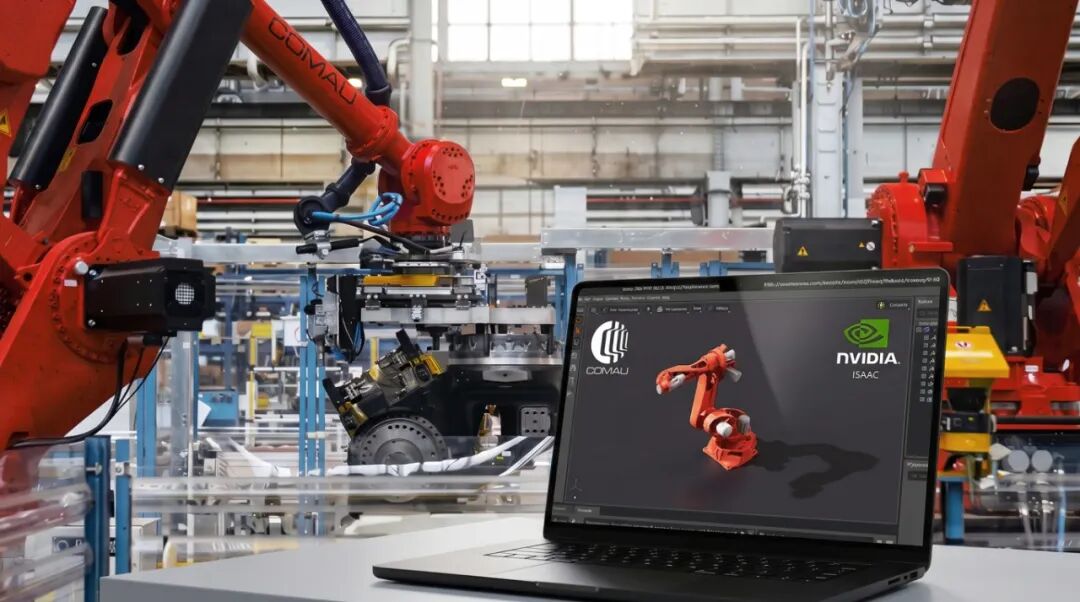
柯马正将英伟达的边缘计算、物理 AI 仿真与加速计算技术融入机器人产品及研发流程,进一步提升工业机器人在复杂应用场景中的智能化与自主作业能力。双方合作结合了柯马在机器人与工业自动化领域的专业积累,以及英伟达在 AI 计算和仿真技术方面的能力,重点推进三方面应用:
采用基于 NVIDIA Jetson 边缘计算平台打造的柯马新一代工业机器人控制器
实现柯马全系机器人产品线向 NVIDIA Isaac Sim 虚拟仿真平台的全面接入与集成
利用英伟达软件技术栈,全面优化厂内物流产品的视觉感知算法与控制策略
新一代机器人控制器
为AI应用提供计算支持
柯马新一代工业机器人控制器采用基于 NVIDIA Jetson 边缘计算平台的技术架构,为机器人运行 AI 应用提供计算能力。全新架构可支持高负载的 AI 驱动型工作任务,助力打造更智能、适应性更强且高度自主的机器人解决方案,满足多样化的应用场景与客户需求。
虚拟仿真
将机器人研发与验证延伸至数字环境
柯马正将工业机器人、协作机器人及移动机器人产品线接入 NVIDIA Isaac Sim 虚拟仿真平台。该平台是基于 NVIDIA Omniverse 库构建的开源框架, 可用于机器人应用的仿真、测试及合成数据生成,帮助开发人员在实际部署前评估机器人行为与应用方案。
与此同时,柯马在向 Hugging Face 平台上的 SimReady Central 资产库贡献基于 OpenUSD 的 SimReady 机器人模型。这些模型资产可供开发者检索和复用,为机器人应用的仿真开发与测试提供便利,同时减少前期模型准备工作。
AI视觉与控制
提升复杂物流任务的开发效率
英伟达的仿真工具和 AI 算法技术也正应用于柯马智能视觉系统及厂内物流设备的研发。其中,柯马利用强化学习技术训练其自主研发的 MI.RA 视觉系统家族的 AI 模型,以应对复杂的智能拆码垛任务。
在这一过程中 NVIDIA Isaac Sim 提供基于物理规律的仿真环境,离散事件仿真(DES)用于模拟物流作业流程,NVIDIA Isaac Lab 则为强化学习训练提供支持。通过结合这些技术,柯马能够构建虚拟机器人应用环境,在算法和控制策略部署至实际生产现场之前进行训练与验证。
这种开发方式有助于提前识别和评估应用方案在不同作业条件下的表现,减少对实体设备的依赖并为缩短项目开发和部署周期创造条件。
柯马首席工程技术官Andrew Lloyd
依托英伟达的物理 AI 仿真库和加速计算技术,结合柯马的自主平台与自动化专业优势,将大幅提升我们开发智能解决方案的响应速度,并降低先进自动化技术在全球不同工业领域和应用场景中的落地门槛。
英伟达欧洲、中东及非洲区副总裁
Paolo Guglielmini
物理 AI 正在赋予工业机器人全新的智能高度与自适应能力。此次合作将柯马机器人专业能力与 NVIDIA Isaac Sim 及 Isaac Lab 深度融合,未来柯马能够在项目部署前完成对机器人应用的虚拟仿真、训练与验证,全力协助全球制造商加速迈向 AI 驱动的自动化新时代。

的品牌点一次赞!